OpenVinc 與 ROS 2 效能實測
在這次同機跨程序測試中,雙方三輪皆通過的項目,OpenVinc 的 P99 延遲低於 ROS 2 預設組;與 Data Sharing 調校後的 ROS 2 則處於相近量級。
預設組三輪皆通過的 1 KiB、1 MiB、8 MiB 中,OpenVinc 的 P99 延遲低 49.5–74.5%。對照 Data Sharing 調校組,1–64 MiB 的 OpenVinc P99 高 1.6–15.8%,128 MiB 高 21.6%;1 KiB 則是 OpenVinc 較低。調校組在七種大小中的六種有較低的 P99,這些差距都保留在下表。
此處比較的是本次負載下的延遲與完整收送結果。ROS 2 的 RELIABLE、BEST_EFFORT 和 OpenVinc 的覆寫歷史具有不同交付契約,通過輪數不能解讀為三者有相同可靠性保證。
P50 是中位數延遲;P99 描述尾端延遲。本頁數字取三輪各自百分位數的中位數,並保留三輪範圍。每輪有 64 筆暖身及 1,000 筆正式訊息,暖身不計入延遲統計。
前四種訊息大小採 100 Hz;32、64、128 MiB 分別採 25、10、5 Hz。同一大小的三個組別使用相同目標頻率。
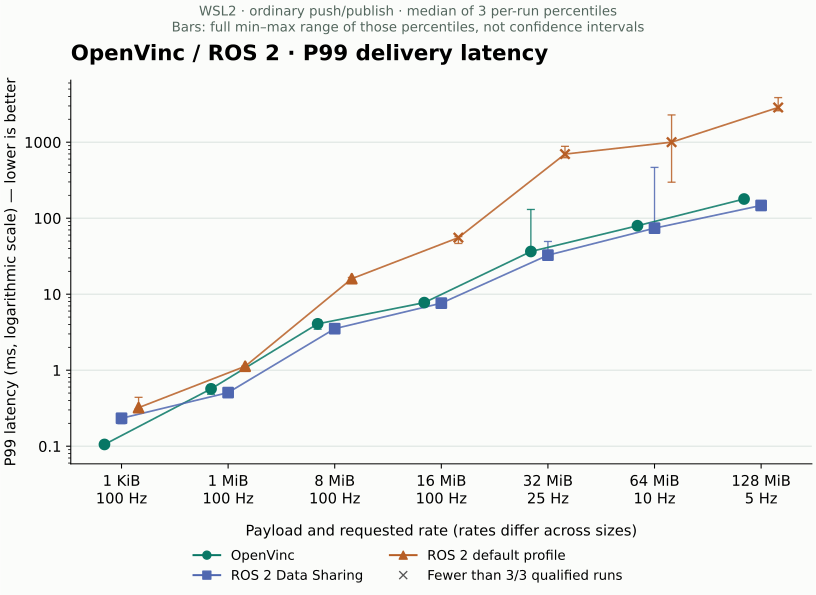
| 訊息/頻率 | OpenVinc | ROS 2 預設組 | ROS 2 Data Sharing | 相較調校組¹ |
|---|---|---|---|---|
| 1 KiB100 Hz | 0.1053/3 通過 | 0.3223/3 通過 | 0.2333/3 通過 | -54.8% |
| 1 MiB100 Hz | 0.5693/3 通過 | 1.1263/3 通過 | 0.5073/3 通過 | +12.1% |
| 8 MiB100 Hz | 4.0743/3 通過 | 15.9943/3 通過 | 3.5193/3 通過 | +15.8% |
| 16 MiB100 Hz | 7.7463/3 通過 | 55.4730/3 通過 | 7.6213/3 通過 | +1.6% |
| 32 MiB25 Hz | 36.4493/3 通過 | 697.0830/3 通過 | 32.6243/3 通過 | +11.7% |
| 64 MiB10 Hz | 79.5313/3 通過 | 1000.0962/3 通過 | 73.9083/3 通過 | +7.6% |
| 128 MiB5 Hz | 178.7213/3 通過 | 2860.5490/3 通過 | 147.0143/3 通過 | +21.6% |
單位 ms。P99 各取三輪統計值的中位數,未合併樣本。通過輪數反映完整收送及速率等檢查,不等於三套系統有相同可靠性保證。¹ 差異=OpenVinc ÷ Data Sharing − 1;正值代表 OpenVinc 延遲較高。
三輪 P99 的完整範圍
| 訊息 | OpenVinc | ROS 2 預設組 | ROS 2 Data Sharing |
|---|---|---|---|
| 1 KiB | 0.099–0.116 | 0.309–0.440 | 0.198–0.241 |
| 1 MiB | 0.484–0.636 | 1.105–1.130 | 0.495–0.543 |
| 8 MiB | 3.462–4.591 | 14.120–16.600 | 3.264–3.679 |
| 16 MiB | 7.098–7.961 | 46.504–57.238 | 6.935–8.023 |
| 32 MiB | 35.434–130.122 | 624.079–881.056 | 30.490–49.393 |
| 64 MiB | 76.883–81.317 | 297.296–2280.866 | 68.486–465.514 |
| 128 MiB | 175.338–188.565 | 2593.246–3854.930 | 139.923–153.464 |
單位 ms;範圍取各輪百分位數的最小值與最大值。失敗輪也保留在統計中。各輪最大延遲與檢查結果請見 CSV 和完整資料包。
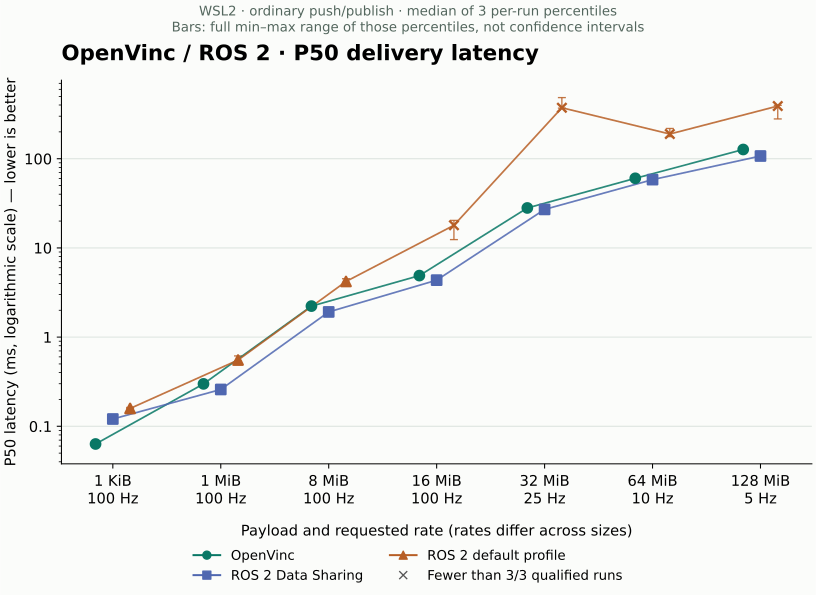
| 訊息/頻率 | OpenVinc | ROS 2 預設組 | ROS 2 Data Sharing | 相較調校組¹ |
|---|---|---|---|---|
| 1 KiB100 Hz | 0.0633/3 通過 | 0.1583/3 通過 | 0.1213/3 通過 | -47.6% |
| 1 MiB100 Hz | 0.2993/3 通過 | 0.5533/3 通過 | 0.2593/3 通過 | +15.5% |
| 8 MiB100 Hz | 2.2263/3 通過 | 4.2043/3 通過 | 1.9163/3 通過 | +16.2% |
| 16 MiB100 Hz | 4.8943/3 通過 | 17.9460/3 通過 | 4.3503/3 通過 | +12.5% |
| 32 MiB25 Hz | 28.0563/3 通過 | 372.7990/3 通過 | 27.0223/3 通過 | +3.8% |
| 64 MiB10 Hz | 60.3253/3 通過 | 189.2752/3 通過 | 58.3003/3 通過 | +3.5% |
| 128 MiB5 Hz | 126.9223/3 通過 | 389.7040/3 通過 | 107.2213/3 通過 | +18.4% |
單位 ms。P50 各取三輪統計值的中位數,未合併樣本。通過輪數反映完整收送及速率等檢查,不等於三套系統有相同可靠性保證。¹ 差異=OpenVinc ÷ Data Sharing − 1;正值代表 OpenVinc 延遲較高。
三輪 P50 的完整範圍
| 訊息 | OpenVinc | ROS 2 預設組 | ROS 2 Data Sharing |
|---|---|---|---|
| 1 KiB | 0.060–0.064 | 0.158–0.163 | 0.113–0.121 |
| 1 MiB | 0.285–0.299 | 0.536–0.615 | 0.258–0.269 |
| 8 MiB | 2.194–2.365 | 4.113–4.516 | 1.915–1.980 |
| 16 MiB | 4.846–4.898 | 12.399–20.357 | 4.292–4.508 |
| 32 MiB | 27.839–30.259 | 369.468–484.228 | 26.242–28.462 |
| 64 MiB | 59.529–60.483 | 177.105–218.296 | 55.920–59.263 |
| 128 MiB | 125.489–127.660 | 279.369–397.187 | 106.664–108.166 |
單位 ms;範圍取各輪百分位數的最小值與最大值。失敗輪也保留在統計中。各輪最大延遲與檢查結果請見 CSV 和完整資料包。
中位數之外的波動
Section titled “中位數之外的波動”32 MiB 時,OpenVinc 的三輪 P99 範圍是 35.434–130.122 ms,Data Sharing 是 30.490–49.393 ms。64 MiB 時則反過來:Data Sharing 範圍是 68.486–465.514 ms,OpenVinc 是 76.883–81.317 ms。
因此,不能只用一個中位數判定哪一方在所有負載下都比較穩定。各輪的最大單筆延遲也另列於 CSV 和完整報告。
三個組別怎麼設定
Section titled “三個組別怎麼設定”| 組別 | 本次設定 |
|---|---|
| OpenVinc | 一般 push,接收端取得獨立本機副本;主比較不使用發送端 loan。 |
| ROS 2 預設組 | Jazzy/rmw_fastrtps_cpp,RELIABLE、KeepLast,未強制傳輸方式,Data Sharing 使用該 RMW 的預設 OFF;訊息為無界 byte sequence。 |
| ROS 2 Data Sharing 調校組 | BEST_EFFORT、明確啟用 Data Sharing、依大小產生有界訊息、同步發布、調整 history 資源,並使用 SHM-only 的 discovery/control 傳輸。 |
這裡的「預設組」指上表的具體基準設定,不能代指所有 ROS 2 後端或部署方式;調校組也不代表 ROS 2 的最佳可能表現。
兩種 ROS 組別都關閉 RMW application loan 和 intra-process routing,接收端使用持有獨立本機訊息的 SharedPtr callback。Data Sharing 共用 DDS history,仍可能有應用程式與 DDS 之間的複製;本頁不將它稱為端到端零拷貝。Fast DDS 說明
一般深度為 32,128 MiB 使用 30。OpenVinc 實際 Bus 配置上限為 4 GiB;深度相同不代表雙方總記憶體使用量相同。
測試方法與環境
Section titled “測試方法與環境”本測試的方法設計參考 Apex.AI 的 performance_test 專案。測試程式由本專案獨立實作,未複製或連結該專案程式碼;本頁數據來自我們自己的 OpenVinc/ROS 2 測試程式。
| 項目 | 內容 |
|---|---|
| 測試機 | AMD Ryzen 7 5700X3D,16 個邏輯 CPU |
| 作業系統 | Windows 11 上的 WSL2,Ubuntu 24.04.5 |
| 建置 | 雙方皆為 GCC 13.3、Release,使用原生 C++ API |
| ROS 版本 | ROS 2 Jazzy;rclcpp 28.1.22、rmw_fastrtps_cpp 8.4.4、Fast DDS 2.14.7、Fast CDR 2.2.8 |
| 程序配置 | 一個 Publisher、一個 Subscriber,各自獨立程序;OpenVinc 另有中央監督程序 |
| 延遲邊界 | 發送 API 入口至接收 callback 入口,接收端此時已取得獨立本機副本;使用同機 CLOCK_MONOTONIC |
| 正式矩陣 | 7 種大小 × 3 組設定 × 3 輪,共 63 輪;逐組執行並交錯測試順序 |
| OpenVinc 測試版本 | a3a0843c5dc89f8b052c5f25afa66e1f171db99e,未修改框架 |
這是 2026-10-28–29 的既有實測,使用的框架版本與目前 v0.2.0 不同,並非新版的重新測量結果。 資料包內保存了版本、建置配置、執行命令、binary SHA256 和測試程式快照。
發送端重用預先初始化的本機 byte vector,每筆更新序號。延遲不包含這份本機 buffer 的預先配置;接收後會檢查長度、序號和頭尾標記,沒有做完整 payload 雜湊。
頻率先經校準,再凍結正式設定;32 MiB 以上未採用 100 Hz 的失敗壓力試跑仍留在資料包中。通過要求包含完整的預期 ID、有效內容標記、實際頻率在目標 ±5% 等檢查;OpenVinc 另檢查碰撞與覆寫/漏收。ROS 未提供的內部計數保留為 null,不當成測得零。
結果的適用範圍
Section titled “結果的適用範圍”- 這是單機 WSL2 的一對一測試,桌面背景負載未隔離;未使用忙等、綁核、提高優先級或全域 timer 調整。
- 每輪 1,000 筆,P99 尾端僅約十筆觀察。三輪範圍可揭示波動,仍不足以證明長時間或硬即時保證。
- 本次數據限同機 WSL2,未涵蓋跨機網路、其他 DDS 廠商、扇出、多接收端或專用即時系統的比較。
- 早期
UniquePtrcallback 導致額外深拷貝的診斷試跑保留在diagnostics,主資料集已全部改用SharedPtr並完整重測。 - 資料包另有每種大小一輪的 OpenVinc loan 補充。其
commit延遲不含準備成本,full_path才額外包含準備;本頁主圖與表格不把這些數字混入一般push/publish比較。
CPU 與 RSS 完整資料也在報告中。各程序 CPU 的取樣期間不同,RSS 會重複計入共享頁,因此不以簡單加總比較整體 CPU 或實體記憶體。
原始資料與重現
Section titled “原始資料與重現”資料集識別:20261028-224514-735300。完整 ZIP 包含中文報告、原始 CSV、各組配置與計數、校準與失敗試跑、環境紀錄、原始碼快照及授權檔案;未打包執行檔或第三方 runtime。
原資料包的驗證紀錄顯示 116 次嘗試均可由原始 CSV 重算相同的 P50/P90/P99/最大值。本頁匯入時,另外重算了全部 63 輪正式資料,並核對三輪彙整結果;未修補或移除失敗輪。
重現時請依 ZIP 內 provenance/git.json 取得 suite base commit,套用 source/ 的工作樹快照,再依 source/ros2/README.md 建置。這份資料使用保存的快照重建,不以 benchmark repository 目前的分支內容取代當時版本。